
FUNKTIONEN · LIVE-PARAMETER · NEU IN 2.7
Regler einstellen, ohne neu zu flashen.
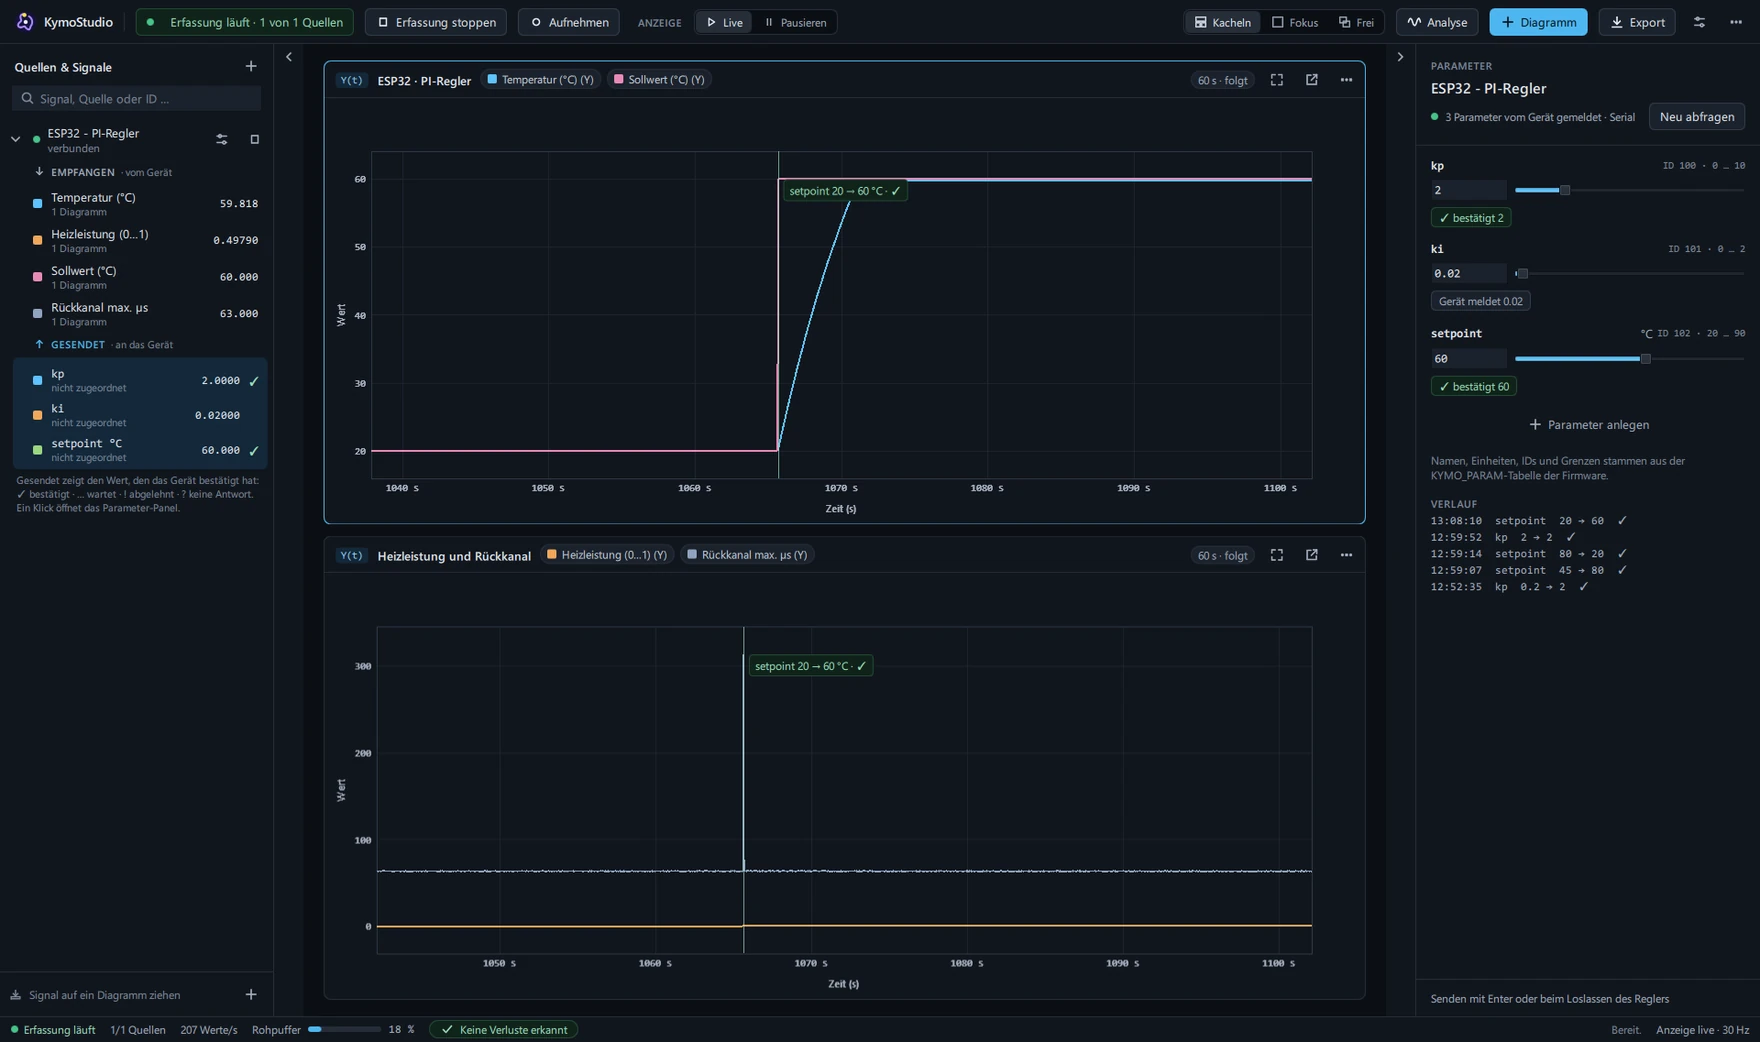
Ändere kp, Sollwerte oder Grenzwerte in KymoStudio, während dein Gerät läuft. Das Gerät bestätigt jeden Wert, und du siehst sofort, wie die Kurve reagiert.
Das Problem
Einen Regler einzustellen heißt meist: Wert im Code ändern, kompilieren, flashen, warten, beobachten – und das zwanzigmal. Jeder Durchgang kostet Minuten und reißt den Zusammenhang zwischen Änderung und Wirkung auseinander.
Was Kymotrace macht
Die Firmware meldet ihre einstellbaren Variablen mit Grenzen und Einheit. KymoStudio zeigt sie in einem Panel neben der Quelle, sendet neue Werte zurück und wertet die Antwort des Geräts aus.
So funktioniert es
- 1Firmware meldet ihre ParameterEine Zeile pro Variable mit Grenzen. Beim Verbinden fragt KymoStudio die Liste ab.
- 2Du stellst den Wert einFeld oder Regler im Parameter-Panel. Werte außerhalb der Grenzen gehen gar nicht erst raus.
- 3Das Gerät bestätigtBestätigt, abgelehnt oder keine Antwort – nie stillschweigend. Ein Marker im Diagramm zeigt den Moment.
In der Firmware
Mit KymoCore 7.1: die Variablen eintragen, empfangene Bytes weiterreichen, fertig. Der Rückkanal ist ein eigener Schalter; ohne ihn ist er gar nicht im Code, und der Empfangsweg in KymoStudio bleibt unverändert.
static float kp = 0.2f, setpoint = 45.0f;

static const KymoParameter params[] = {
    KYMO_PARAM(100, kp,       0.0f, 10.0f, ""),
    KYMO_PARAM(102, setpoint, 20.0f, 90.0f, "\xC2\xB0" "C"),
};
static KymoParamReceiver receiver;

// setup()
KymoParam_Init(&receiver, params, KYMO_COUNT_OF(params));
// loop(): empfangene Bytes weiterreichen
KymoParam_Feed(&receiver, rx, n);
Kernpunkte
- Über Seriell, TCP, UDP und MQTT; CAN mit manuell angelegten Parametern
- Die Firmware prüft jeden Wert selbst und hat das letzte Wort
- Rückmeldungen sind normale Signale: aufnehmen, exportieren, vergleichen
- Per MCP auch für Claude Code und Codex: setzen und auf Bestätigung warten
Ehrliche Grenzen
- Einzelne Zahlenwerte (float); mehrere Achsen gemeinsam setzt die Firmware selbst
- Über klassisches CAN keine automatische Parameterliste
- UDP erst, nachdem das Gerät sein erstes Datagramm gesendet hat; MQTT braucht ein Sende-Topic
- Braucht KymoCore 7.1 in der Firmware